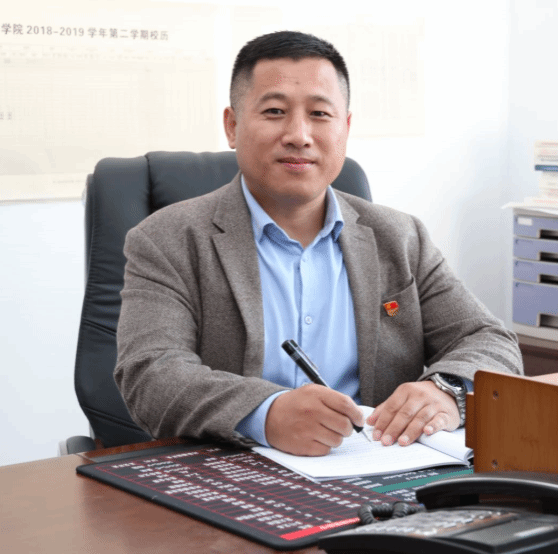
姓 名:王刚 性 别:男 出生年月:1980.03
职 称:教授 所在单位:机械工程学院 所学专业:通信与信息系统
学 位:工学博士 担任导师:硕士生导师
【学习工作简历】
★学习经历
2003.06 长春大学电气工程及自动化专业 学士
2007.06 吉林大学通信与信息系统专业 硕士
2017.12 吉林大学通信与信息系统专业 博士
2017.05~07 加拿大渥太华大学教学法研修
2018.09~2019.06 北京大学访问学者
2021.12~2022.03 澳门科技大学四新专业研修
★工作经历
2007.07~2013.03 白城师范学院机械工程学院教师
2013.04~2016.07 白城师范学院科研处干事
2016.08~2019.06 白城师范学院机械工程学院副院长
2019.07~2020.06 白城师范学院机械工程学院院长
2020.07~2022.12 白城师范学院机械与控制工程学院院长兼任巧匠书院院长
2023.01~2023.04 吉林交通职业技术学院机械工程学院行政负责人
2023.05~2025.10 吉林交通职业技术学院机械工程学院院长
2025.11~至今 吉林交通职业技术学院机械工程学院教师
【教学工作】
★讲授课程
《传感器与检测技术》、《科技论文写作》、《电工电子技术》
【主要科研方向】
图像与视频处理、机器人与系统控制
【社会学术兼职】
长春大学校外硕士生导师,吉林化工大学校外硕士生导师,长春师范大学校外硕士生导师,吉林农业大学校外硕士生导师;全国嵌入式系统行业产教融合共同体常务副理事长;全国机器人系统集成行业产教融合共同体副理事长;智能光电制造技术专业国家标准制定小组副组长;中国新书院联盟副理事长;吉林省机器人学会副理事长;吉林省人工智能学会常务理事;人工智能与机器人专业委员会理事;吉林省自动化学会理事。
【获奖信息】
1.吉林省科技进步奖三等奖;
2.“白城市十大杰出青年”提名奖;
3.首批“吉林省高校科研春苗人才”;
4.第二届吉林省青年教师讲课大赛获自然科学应用学科组三等奖;
5.“独立运行风光互补发电系统设计与实现”获吉林省自然科学学术成果奖三等奖;
6.第二届吉林省高校教师创新课堂大赛获理工科正高组三等奖。
【主要教研科研项目】
序号 | 项目名称 | 立项单位 | 资助金额 | 本人角色 | 起止时间 |
1 | 风光互补发电系统在电动车辆中应用研究 | 吉林省科技厅 | 3万元 | 主持 | 2012.01-2013.12 |
2 | 独立运行风光互补便携式电源系统研究 | 吉林省教育厅 | 1万元 | 主持 | 2013.01-2014.12 |
3 | 地方高校机械类专业面向行业构建实践教学体系问题的研究 | 吉林省教育科学研究领导小组办公室 | 0.3万元 | 主持 | 2014.05-2015.12 |
4 | 面向HEVC的滤波算法及DCT优化研究 | 吉林省教育厅 | 3万元 | 主持 | 2016.01-2017.12 |
5 | 硬币自动检测清分整理系统研究 | 白城市科技局 | 1万元 | 主持 | 2016.01-2017.12 |
6 | 工业自动化类专业群校企合作综合改革项目 | 教育部 | 3万元 | 主持 | 2017.01-2020.12 |
7 | 水下仿生机器人位姿稳定性与协作控制研究 | 白城市科技局 | 1万元 | 主持 | 2018.01-2019.12 |
8 | 基于地方高校转型背景的应用型人才培养模式研究 | 吉林省教科研究领导小组办公室 | 0.3万元 | 主持 | 2018.05-2020.12 |
9 | 光伏逆变器在线检测系统 | 横向课题 | 6万元 | 主持 | 2020.01-2020.12 |
10 | 基于电场通信的多水下仿生机器人编队控制研究 | 吉林省教育厅 | 5万元 | 主持 | 2020.01-2022.12 |
11 | 基于多源信息融合的水下智能检测机器人关键技术研究 | 吉林省科技厅 | 10万元 | 主持 | 2022.01-2024.12 |
12 | 基于生物启发的多水下AUV集群协同策略研究 | 吉林省科技厅 | 15万元 | 参研(1) | 2023.01-2025.12 |
13 | 基于“岗课赛证”融合的机械制造及自动化专业人才培养模式研究 | 吉林省教科研究领导小组办公室 | 0.5万元 | 主持 | 2023.05-2025.06 |
14 | 基于深度学习和多源信息融合的水下机器人目标识别技术研究 | 吉林省教育厅 | 5万元 | 主持 | 2024.01-2026.12 |
15 | 基于新书院制的实践育人模式研究 | 吉林省教育厅 | 1.1万元 | 主持 | 2024.01-2025.12 |
16 | 机器人结构轻量化设计与测试 | 横向课题 | 30万元 | 主持 | 2023.10-2024.12 |
17 | 超轻量水下自主机器人目标识别的关键技术研究 | 吉林省人力资源和社会保障厅 | 12万元 | 主持 | 2024.03-2026.12 |
18 | 服务工匠人才培养、深度校企融合在智能控制技术领域实践研究 | 教育部 | 0万元 | 主持 | 2024.01-2025.12 |
【主要科研成果】
★近五年发表学术论文
[1]Wang Gang,Zhuang Sheng , Zhao Qiang.Research on underwater biological detection algorithm based on YOLOv7-GGB[J].Engineering Research Express,2026, 11(07):260-267.(EI)
[2]Qiang Zhao,Bing Li*,and Gang Wang*.Enhancing Stability of Multi-Underwater Robot Swarms Based on the Fusion of Social Force and Vicsek Models[J].International Journal of Pattern Recognitionand Articial Intelligence,2025,39(8):1-18.(SCI)
[3]王刚,庄盛.一种改进的YOLOv5水下目标检测方法[J].兵器工业自动化,2025,36(04):13-26.(北核)
[4]Gang Wang,Yaohui Pan.The research focuses on enhancing the RTDETR modelfor improved detection of PCB defects[J].ACVRA 2025(EI)
[5]Gang Wang,Qianjun Ma.A Review of Research on Deep Learning-Based Object Detection for Autonomous Driving[J].CISAI 2025(EI)
[6]Gang Wang,Dengshuai Li.A review of the research on insulator surface defect detection based on deep learning[J].IC-ICEE2025(EI)
[7]Gang Wang,Simin Ding.An improved obstacle avoidance control algorithm based on dynamic[J].ACVRA 2025(EI)
[8]Gang Wang,Jintao Yang.Lightweight underwater target detection algorithm[J].CVIDL 2025(EI)
[9]Gang Wang,Jintao Yang.Marine Organism Detection Algorithm Based on MSPSO-YOLOv8[J].
AEMCSE 2025(EI)
[10]Gang Wang,Jintao Yang.Multi-scale underwater target detection algorithm based on YOLOv10[J].ICSP 2025(EI)
[11]Gang Wang,Yaohui Pan.PCB surface defect detection algorithm based on improved GM-DEIM[J].IPMLP 2025(EI)
[12]Gang Wang,Zhixin Dai.Research on Steel Surface Defect Detection Based on Improved YOLOv5s[J].ISCIPT 2025(EI)
[13]Gang Wang,Simin Ding.Review of Swarm Formation Control and Obstacle Avoidance Technology in Multi-Agent Systems[J].MRAI 2025(EI)
[14]Gang Wang,Zhixin Dai.Steel surface defect detection algorithm based on EBC-YOLOv8[J].
CISAT 2025(EI)
[15]Gang Wang,Zhixin Dai.Steel Surface Defect Detection Algorithm Based on TCS-YOLOv7[J].
OIDT 2025(EI)
[16]Gang Wang,Yaohui Pan.The pose control algorithm of bionic robotic fish based on cascade PID[J]. IoTAAI2025(EI)
[17]Wang Gang,Fu Bofeng, Zhuang Sheng ,Zhao Qiang.Underwater Fuzzy Image Enhancement Method Based on Style Transfer Network[J].ISCER 2024(EI)
[18]Wang Gang,Ding Simin,Tan Wenjun, Wan, Yao,Wang Shuang,Jing Shufan.The exploration and the practice of Engineering Education Certification and Talent Cultivation in the Context of New Engineering[J].EDCS2024(EI)
[19]Gang Wang, Simin Ding.An improved leader follower formation controlalgorithm[J].
MMEAT.2024(EI)
[20]Wang Gang,Zhuang Sheng , Zhao Qiang. An Improved Underwater Object Detection Method Based on YOLOv5[J].ICAACE 2024(EI)
[21]Gang Gang,Simin Ding.A pose control algorithm for simulating robotic fish[J]. Lecture Notes in Electrical Engineering.2023(EI)
[22]Simin Ding,Gang Gang*..Design of Intelligent Window Dwelling System Based on Multi Sensor Fusion[J]. Lecture Notes in Electrical Engineering.2023(EI)
[23] Bofeng Fu,Gang Wang*.A Survey on Lightweight Technology of Underwater Robot[J]. Lecture Notes in Electrical Engineering.2023(EI)
[24]Xinye Zhu, Tianjiao An , Gang Wang*.Decentralized position-force zero-sum approximate optimal control for reconfigurable robots with unmodeled dynamic[J].Transactions of the Institute of Measurement and Control,2022,45(03):1-10(SCI).
[25]Haipeng Zhao, Gang Wang*, Yingjie Song, Qiang Zhao.Evaluation of ecosystem health in Futian mangrove wetland based on the PSR-AHP model[J]. Applied Mathematics and Nonlinear Sciences,2022,35(04): 1-12(EI)
[26]Bofeng Fu,Gang Wang*,Qang Zhao.A Review of Formation Control Methods for MAUV Systems[J].IEEE International Conference on CYBER Technology in Automation, Control, and Intelligent Systems2022:1236-1241.(EI)
[27]王刚,宋英杰,唐武生等.基于串级PID的机器鱼位姿控制算法[J].吉林大学学报(理学版),2022,60(03):734-742.(北核)
[28]宋英杰,王刚*,唐武生等.基于模糊自适应串级PID控制器的仿生机器鱼位姿控制[J].控制工程,2023,30(10):1870-1880.
[29]王刚,宋英杰,唐武生等.基于迭代学习的三自由度机械臂轨迹跟踪控制[J].吉林大学学报(信息科学版),2021,39(04):389-396.(科技核心).
[30]Gang Wang,Hexin Chen.Fractional-pel Interpolation Algorithm Based on Adaptive Filter[J]. International Journal of Pattern Recognition and Arti-cial Intelligence, 2020,34(08):1-23(SCI).
[31]Gang Wang,Qiang Zhao,Yingjie Song..A Numerical Simulation Analysis on Bionic Robot Fish Based on Computational Fluid Dynamics (CFD) Method[J]. Journal of Nanoelectronics and Optoelectronics,2019, 14(03):400-407(SCI).
★著作*教材
1.工业机器人智能运动控制技术 著作 北京工业大学出版社 2020
2.机器人编队控制方法研究 著作 上海交通大学出版社 2021
3.工业机器人集成应用 教材(校企合编)西安电子科技大学出版社2019
4.电工电子技术 教材 电子科技出版社 2025
5.传感器与检测技术 教材(校企合编) 机械工业出版社 2026
★申请与授权发明专利
1.用于多场景工业机器人协同避障的三维建模方法(申请公布号:CN122363134A)
2.一种基于视觉引导的多场景工业机器人协同避障方法及系统(申请公布号:CN121028777A)
3.一种基于智能视觉预测的配送机器人自主路径调整方法(申请公布号:CN121411443A)
4.一种基于三维视觉重建的工业机器人精准路径生成系统 (申请公布号:CN121157028A)
5.一种基于图像识别的气体巡检机器人多源有害气体监测方法(申请公布号:CN121384826A)
6.一种基于多模态感知的气体巡检机器人目标定位与路径优化方法(授权公告号: CN121165741B)2026.07
7.一种可水下采样的仿生机器鱼(授权公告号:CN119142490 B)2025.02
8.一种具有吸附功能的水下机器人(授权公告号:CN118723037 B) 2025.01
9.基于轨迹预测的动态抓取机械臂(授权公告号:CN118893645B) 2025.01
10.一种用于水下检测的水下机器人(授权公告号:CN118877167B) 2025.01
11.基于仿生手的机械臂视觉协同系统(授权公告号:CN118721271B,已转化6万元)2024.12
12.一种管道同轴度检测机器人(授权公告号:CN118729916B,已转化7万元) 2024.11
13.一种具有防陷入淤泥功能的多目标协同搜索水下机器人(授权公告号:CN113184147A)2021.07
14.一种水中探测仿生机器鱼及其系统控制方法(授权公告号:CN113071640A)2021.07
15.一种水陆空机器人及其协作控制系统(授权公告号:CN109455050B)2021.06
16.一种水下多功能机器人及其控制系统(授权公告号:CN109911149B)2021.02
17.一种基于远程控制的机器人控制管理装置及其控制系统(授权公告号:CN110197577B) 2020.09
18.一种智能茶水台(授权公告号:CN111012050A) 2020.04
19.一种水中救援机器人(授权公告号:CN108945346B) 2020.01
【指导学生竞赛】
全国职业院校技能大赛裁判,吉林省大学生人工智能大赛裁判,吉林省大学生机器人大赛裁判,全国青少年机器人大赛(大学组)裁判,“一带一路”金砖国家人工智能创新大赛裁判,指导学生参加各类学科竞赛,获得国际一等奖二等奖3项,国家二等奖、省一等奖二等奖70余项,多次被评为优秀指导教师和优秀工作者。

